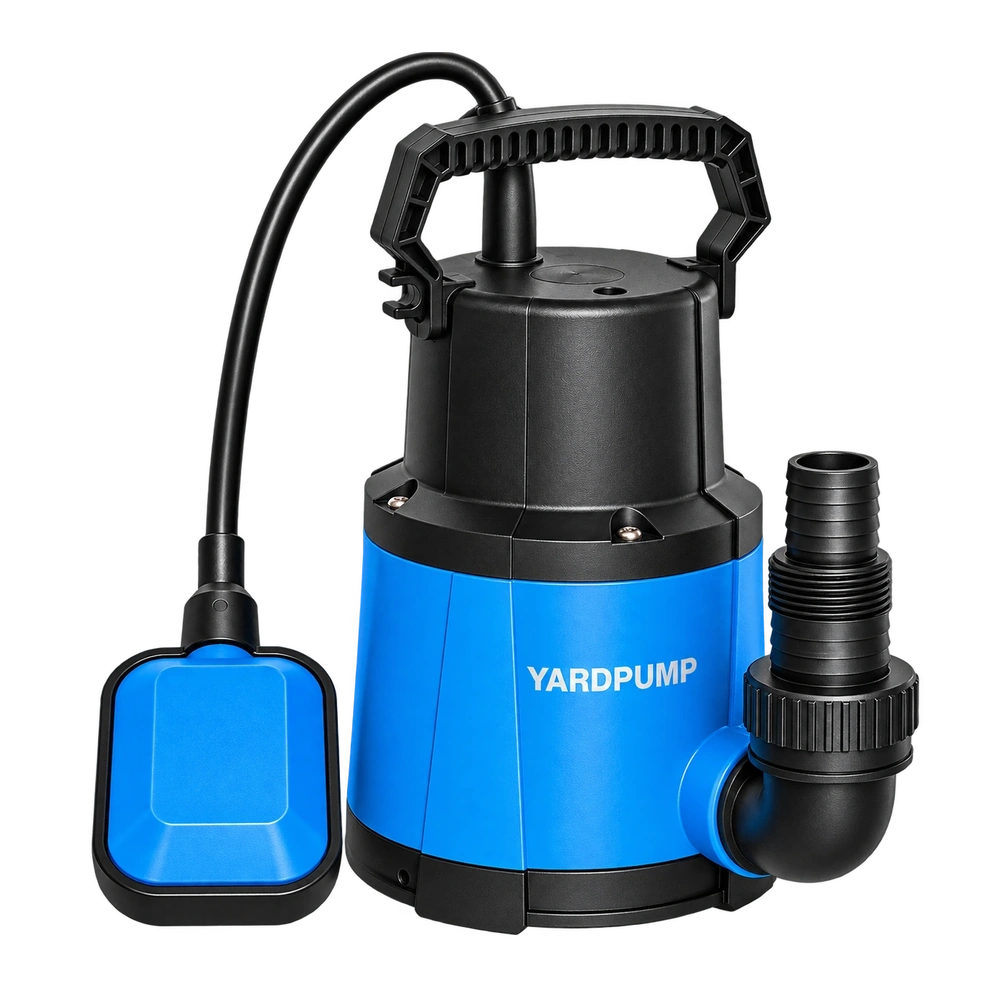
YARDPUMP 部件选型
“我们应该把哪种控制方式作为高端选项——摆动式浮球、垂直浮球还是电子传感器?”
真实集水坑讨论很好地说明了为什么不存在普遍的“高端控制”。摆动式浮球需要空间,垂直浮球占用空间更小但通常行程也更短,电子传感器可以适应紧凑安装,却又引入传感与污染附着等新问题。
应根据可用空间、目标启停水位、进水模式与介质条件选择控制架构。当控制方式在真实集水坑中无法实现所需启停频次时,“更先进”并不代表“更好”。
一个真实市场模式
狭窄的集水坑,让开关行程成为最关键的水泵规格
狭窄而较深的集水坑如果启停水位差很小,暴雨期间可能出现十几秒一次的短循环。扩大有效启停水位差,可以利用更多坑体蓄水容积,但必须同时满足最低浸没水位、安装空间和控制可靠性要求。
问题不只是“电子传感是不是更新的技术”,而在于控制系统能否在不干涉进水口或备用策略的前提下,利用更多集水坑可用高度。
OEM 控制方式就应该这样定义:先讨论几何、目标水位和循环行为,再谈技术标签。
控制方式必须适应真实安装空间
水位控制就像控制水量的恒温器
恒温器不只是检测温度,它的启停温差会影响设备循环频率。水泵水位控制也一样,启动水位和停止水位之间的距离决定每个循环排出多少水。
在快速进水的集水坑中,过窄的开关水位差会导致频繁启动;更宽的水位差可以减少启停次数,但可能需要更多空间,也意味着水泵启动前水位允许升得更高。
不存在脱离环境的“最佳水位差”,只有适合集水坑容积、进水量与允许高/低水位的水位差。
机械浮球
摆动式浮球与垂直浮球是在摆动空间和开关行程之间取舍
摆动式浮球简单成熟,但必须有空间自由摆动,不能撞到坑壁、管道、电缆或第二台水泵。浮球电缆长度和固定点本身都会参与决定开关几何。
垂直或紧凑浮球适合更窄小的集水坑,因为动作占用空间更小,但可用行程与由此形成的有效蓄水体积也更有限。
制造商关于浮球布置的资料之所以强调净空、间距和启动频率,是因为机械控制可靠性直接依赖实际安装几何。
电子感应
取消大型机械浮球,会消除一种失效模式,同时引入另外一些
电子水位传感器可以放进紧凑空间,并避免大型机械浮球摆动。但其表现取决于传感原理、水体性质、污染附着、电子防护和控制逻辑。
对于导电性变化或容易附着污染的液体,不同传感器设计可能与清水表现不同。传感器失效时还需要定义明确的失效状态:关闭、开启、报警或其他受控行为。
OEM 项目应比较循环耐久、污染测试、启停水位重复性,以及断电恢复后的行为。
质量控制看的是重复行为
一次成功的水桶测试,几乎证明不了自动控制的长期可靠性
一个开关在检验台上成功启停一次,并不代表经历数千次循环后不会卡住,也不代表遇到杂物时表现相同,或电缆布置变化后触发水位不漂移。
有意义的控制验证应反复循环、实测启动与停止水位、核对最小集水坑尺寸,并在适用时加入有代表性的污染条件。
目标是验证“水泵 + 控制”的完整行为,而不是只验证一个单独采购来的开关。
这项选择的边界
高后果排水需要系统级备用能力与报警
可靠的浮球并不能把一台水泵自动变成完整防洪系统。当进水造成的损失后果很高时,备用排水能力、断电方案、高水位报警和排水管路能力,可能比主开关类型更重要。
所以,控制方式不仅要适合集水坑,也要适合风险等级。
选型决策
确定这个部件前,需要先确认什么。
正文解释为什么这个选择重要;这里进一步把判断落实到零部件、验证和供应商控制要点。
- 无浮球 / 手动控制泵 — 最简单、最紧凑,但需要有人值守或外接控制。
- 摆动式浮球开关 — 便宜、结实,但需要摆动空间,且可能被坑壁或线缆勾住。
- 垂直或紧凑型浮球 — 可放入更窄的集水坑,但开关行程通常更短。
- 电子水位传感器 — 紧凑便捷,无需大型活动浮球;但取决于传感逻辑以及水的导电性与传感器设计。
手动控制方案的 BOM 成本最低;机械浮球会增加开关 / 电缆成本,电子传感器则增加电路、灌封和验证成本。
控制方式影响启停行为与无人值守能力,但不影响泵曲线本身。
机械浮球可能在铰接点或电缆处磨损;传感器可能因污染物附着而失准。频繁启停也会缩短电机与开关寿命。
包括浮球卡死、线缆干涉、触点粘连、传感器结垢与频繁启停。
对控制件做循环试验、核验启停重复性、测试最小集水坑尺寸,并在适用时加入典型杂物。
B2B 采购方应明确启停水位、开关循环耐久、失效状态、电缆长度以及目标市场电气认证要求。
变更控制方式可能改变残余水位、泵体几何与认证范围。
YARDPUMP 选型建议
不要把控制技术包装成等级体系。先明确水位、集水坑尺寸、有效蓄水体积与介质,再选择能可靠重复实现这些行为的最简单控制方式。